
中新网陕西大荔7月8日电 (杨英琦 王雯 王鑫)在陕西渭南大荔县两宜镇绿丰源家庭农场的一座冬枣大棚内,研发人员正在操作一台冬枣采摘机器人。只见机器人经过智能识别,发现成熟的冬枣后,机械手臂稳稳地伸向冬枣,精准地夹住果实并迅速摘下,整个过程流畅娴熟。
日前,由深圳蓝侠机器人有限公司与哈尔滨工业大学(深圳)联合研发的中国首台“蓝侠”智能冬枣采摘机器人在陕西大荔进行实地试验,达到了预期效果,推动了科技成果向农业新质生产力的转化,也将助推该县冬枣产业向更高质量、更加现代化的方向迈进。
“此次我们要重点测试两方面:一是机器人在不同光线、不同叶面遮挡和复杂背景下的果实识别准确度;二是机器人在不同路面条件下的自主运动规划能力等系列关键技术。”哈尔滨工业大学(深圳)副教授王勃然介绍道。
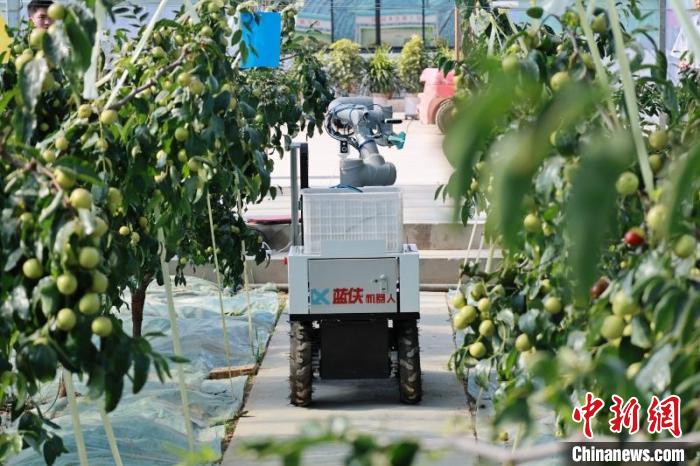
图为智能冬枣采摘机器人正在进行测试。赵卓昱 摄
“今年两会,AI技术成为焦点。这让我想到,能否用AI赋能机器人,解决大荔冬枣采摘的繁重体力劳动?”今年全国两会上,全国人大代表、大荔县东城街道畅家村党总支书记马红丽就提到了大力发展机器人促进冬枣产业高质量发展的建议,经过深圳蓝侠机器人有限公司与哈尔滨工业大学半年多的联合研发攻坚,首台智能冬枣采摘机器人终于落地实验,让她感到特别欣慰和自豪。
“真没想到机器还能进枣园摘枣子,亲眼看到这场景真的震撼,科技的力量真了不起。我就住在附近,因为我们那边现在正发展黄花菜产业,要是冬枣能用机器人摘,那黄花菜采摘肯定也能实现。”家住苏村镇的李小亮听说有机器采摘实验,专程赶来现场观看。
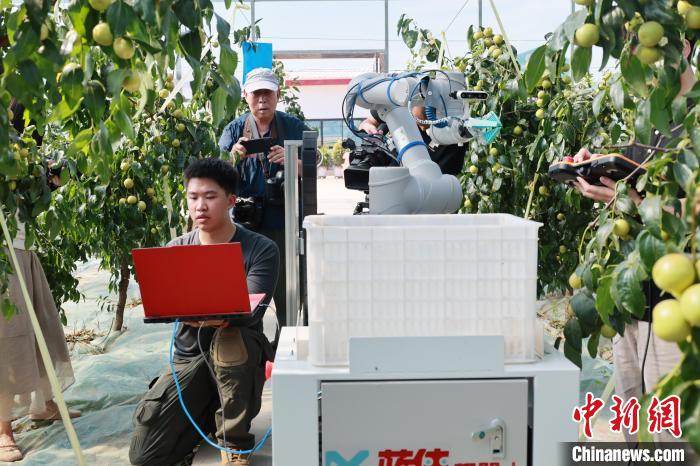
图为智能冬枣采摘机器人测试现场。赵卓昱 摄
据了解,“蓝侠”机器人通过多光谱成像技术及自主训练的人工智能视觉模型,具备复杂背景下识别枝叶遮挡隐蔽果实的能力,仿生型柔性多指夹爪可自适应果实形状及大小,多自由度协作机械臂搭配自研的手眼协同算法可灵活精准接近目标果实。经过试验,机器人单果采摘间隔在8秒左右、熟果抓取成功率接近85%、果实损伤率小于8%。另外,自主设计装配的多地形底盘车可自由移动于1至2垄间距的场地,这些特性都非常适合大荔县冬枣的精细化管理需求。
“目前,针对第二代样机,我们计划在未来2到3个月内,尽快实现其场景自适应性的改进。第三代样机的开发计划紧随其后,预计在未来6到8个月内完成。目前机器人是单臂作业,未来我们计划升级为配备多臂和多个摄像头的‘三头六臂’机器人形象,以大幅提升采摘效率。”王勃然表示,他们同时致力于降低产品成本,确保最终产品能为农民带来真正的实惠和实用价值。(完)
 贵公网安备52011302005168号